近日于重庆市沙坪坝区举行的第十一届“创客中国”智能仿生机器人中小企业创新创业大赛决赛中,西安交通大学课题组成员缪晨阳、陈鑫哲、李明洋、吴天阳、余建良、郭涵伟、许昊梵、谢飞扬、杨竣舒、张涵、王明行、祁家乐在兰旭光老师指导下,参加创业组“基于人类视频的机器人操作比赛”赛道,经过现场实测、项目展示与综合评审,荣获一等奖。
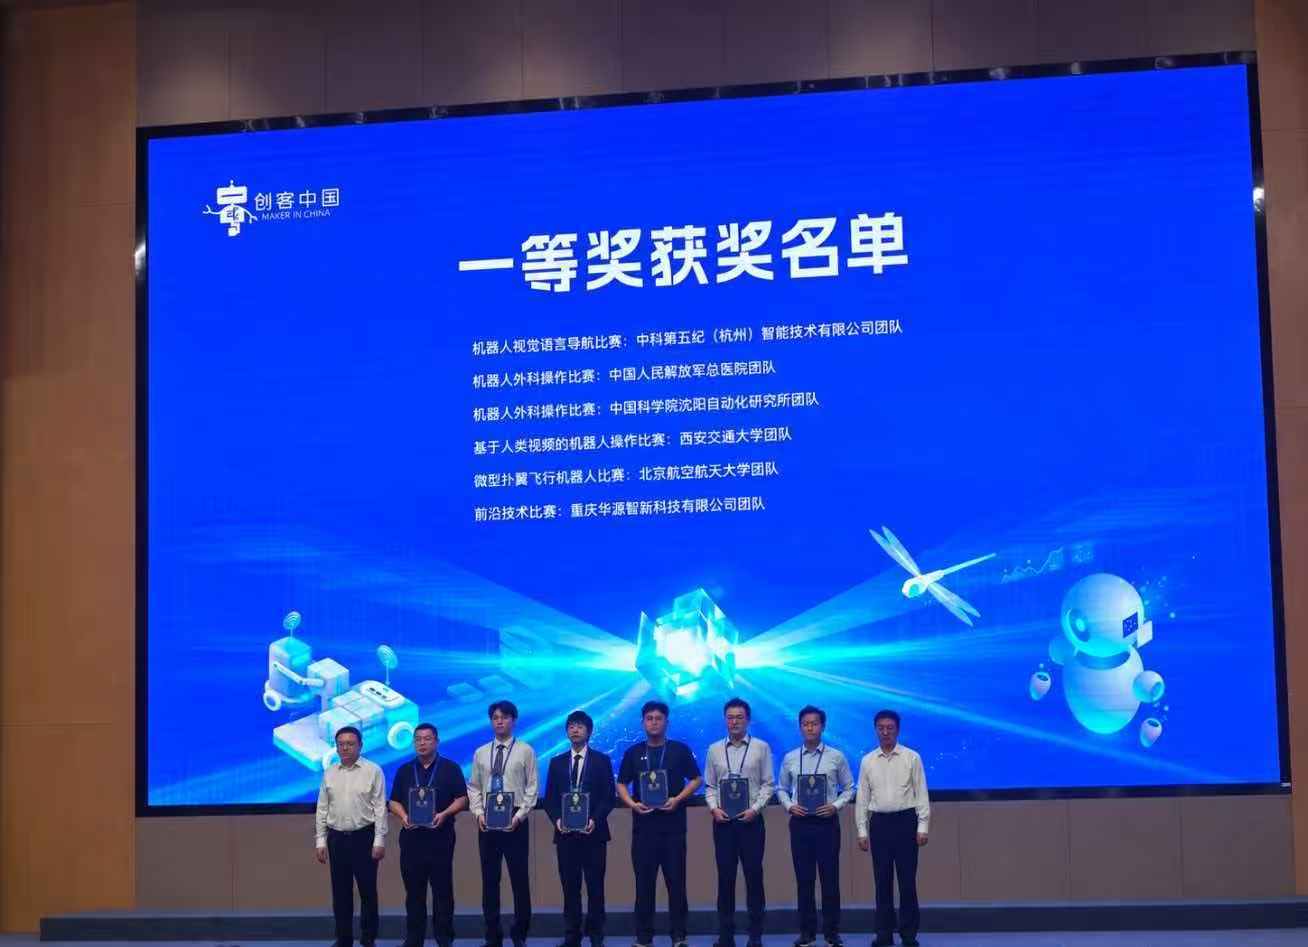
本次大赛由工业和信息化部网络安全产业发展中心(工业和信息化部信息中心)、重庆市经济和信息化委员会、重庆市沙坪坝区人民政府共同主办,工业和信息化部产业发展促进中心、重庆工业智能技术研究院联合承办,以“科技突破、创意无限”为主题。本届赛事共设置13个赛道,征集104项参赛作品,吸引来自全国各地100余支创新团队参赛,参赛单位包括上海交通大学、香港科技大学以及埃斯顿、华航唯实、长安汽车、中兴通讯等高校与企业。决赛采取项目路演、答辩质询与现场实操相结合的方式评比,经过激烈角逐,最终共计14支队伍获得一等奖。
“基于人类视频的机器人操作比赛”赛题来自产业一线真实需求,由中兴通讯提出,面向具身智能与机器人学习前沿,重点考察机器人从人类操作视频中获取任务知识与动作先验,并将其迁移到机器人实际操作中的能力。相较于依赖大量机器人真机示范数据的传统训练方式,基于人类视频的学习范式有望拓展训练数据来源,降低机器人数据采集成本,并提升模型面向不同任务和场景的迁移泛化能力。
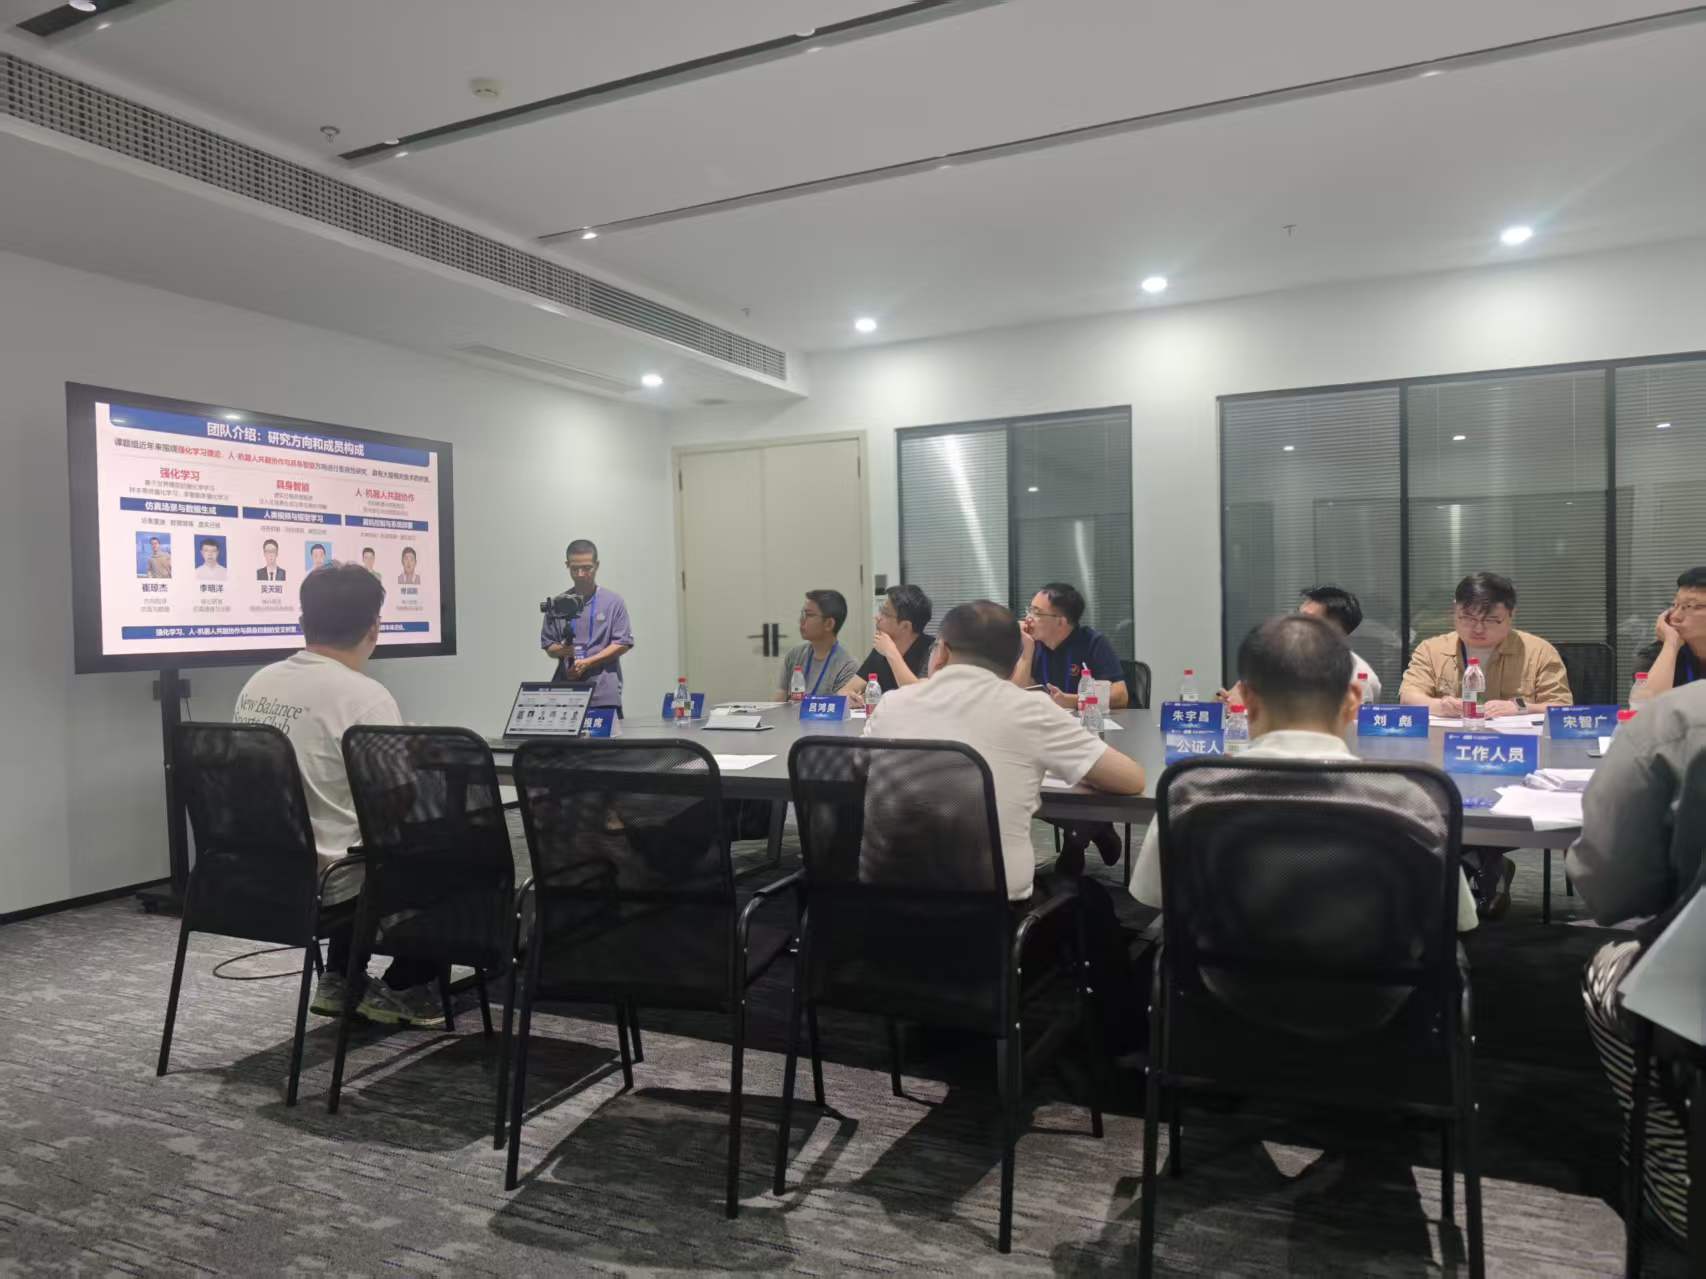
围绕这一赛题,团队聚焦“人类视频知识向机器人操作能力迁移”这一关键问题,开展了从人类视频数据利用、机器人策略学习到真实任务验证的系统研究,重点提升机器人对多样操作任务的理解、迁移与稳定执行能力。比赛中的实际任务验证进一步检验了相关方法在复杂场景中的可行性与鲁棒性。
此次获奖是团队在具身智能、机器人学习与智能操作方向长期积累的一次集中体现。近年来,兰旭光教授团队面向复杂开放环境中的机器人自主感知、决策与操作问题持续开展研究,积极推动人工智能方法与机器人系统深度融合,形成了从算法研究、系统实现到真实场景验证的完整研究链条。
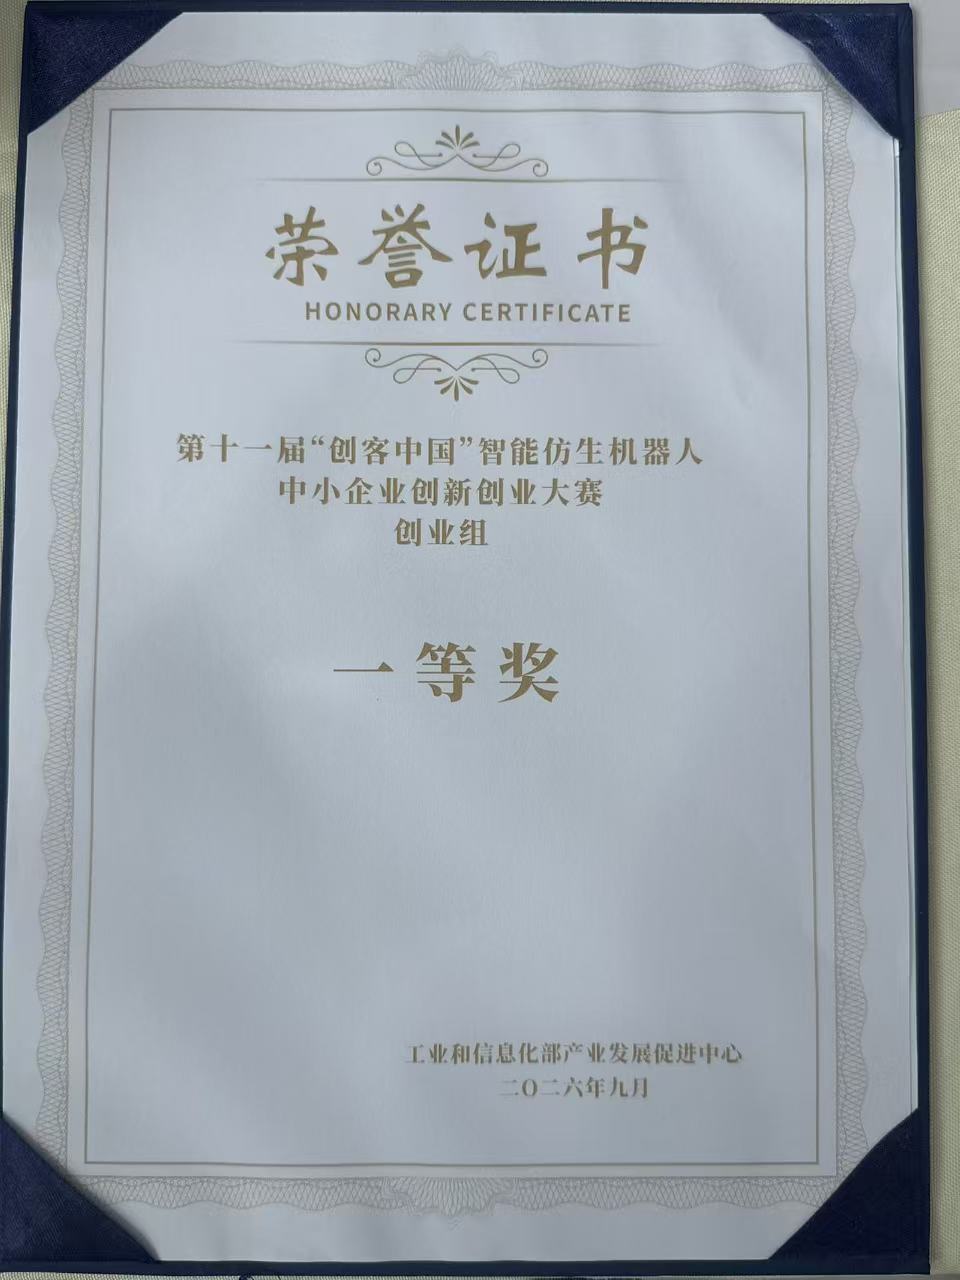
通过本次比赛,团队进一步验证了基于人类视频开展机器人操作学习的应用潜力,也为后续研究提供了来自真实任务的实践反馈。相关工作将进一步面向跨场景、跨任务的通用机器人操作能力,探索更高效的数据利用方法、更强的策略泛化能力以及更可靠的真实环境部署,为具身智能技术走向实际应用提供支撑。
未来,团队将继续围绕具身智能、机器人自主学习与智能操作等前沿方向,面向国家战略需求和机器人产业发展中的关键技术问题,加强原创方法研究与真实系统验证,不断提升机器人在复杂环境中的自主学习、任务泛化与可靠执行能力。